相机防抖为何必须依赖IMU?—— 以SCH16T-K02高性能IMU为例
来源:www.ssrt.com.cn
|
作者:SSRT
|
发布时间 :2026-01-09
|
651 次浏览:
|
🔊 点击朗读正文
❚❚
▶
|
分享到:
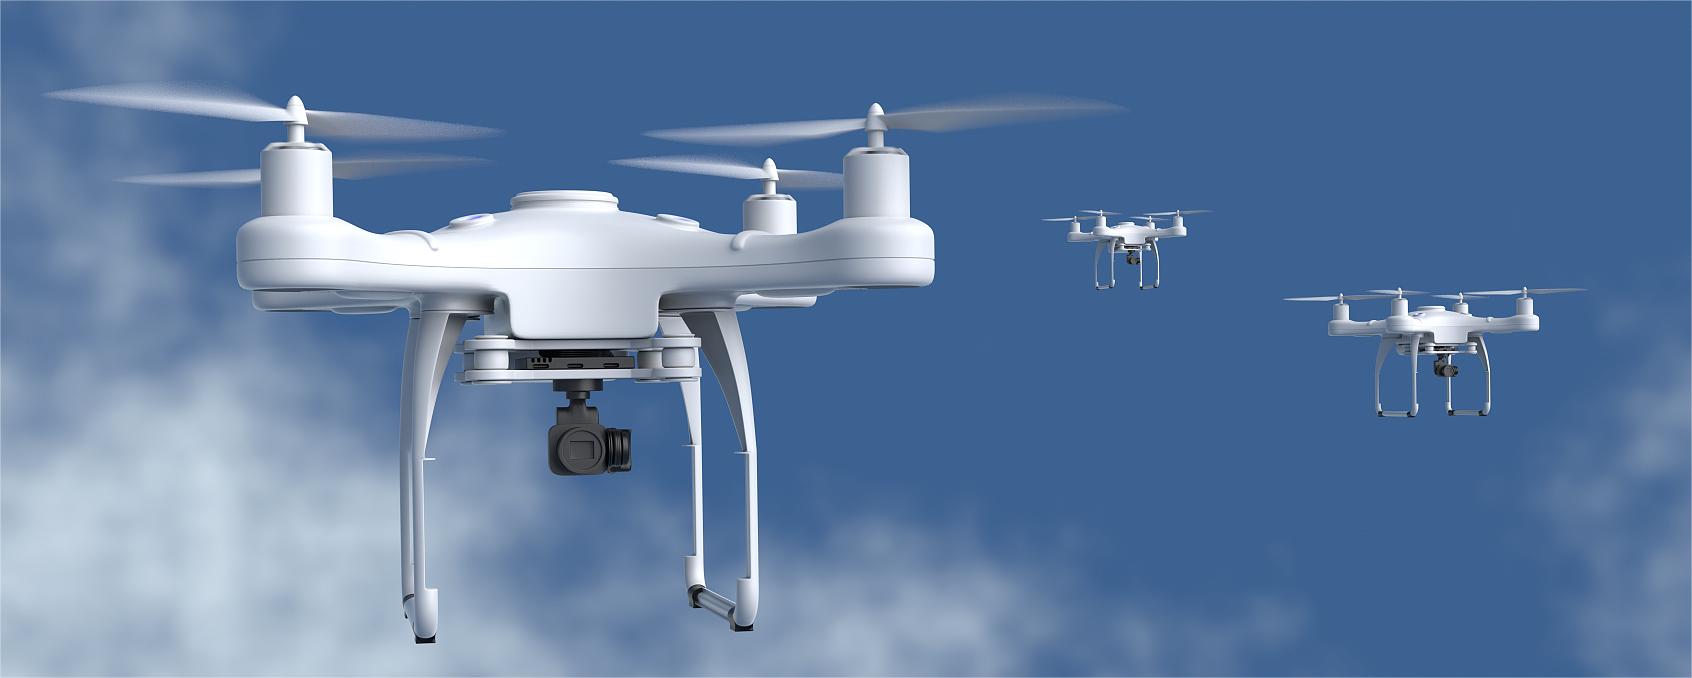
IMU(惯性测量单元)是解决相机高频抖动、实现毫秒级响应的关键传感器。它将物理运动数据与图像处理相结合,克服了纯视觉或纯机械防抖的延迟与场景限制。以 Murata的SCH16T-K02 为例,其高性能参数直接定义了顶级防抖系统的能力上限.
结论:SCH16T-K02这类高性能IMU,通过提供超低噪声、高稳定性的原始运动数据,成为了下一代智能防抖系统的物理层基础。它使得算法能更专注于“意图判断”与“艺术化处理”,而非补偿传感器本身的缺陷,最终实现更少裁剪、更快响应、更少 artifacts(伪影) 的专业级画面稳定效果。
文章来源于:www.ssrt.com.cn,转载请注明出处.