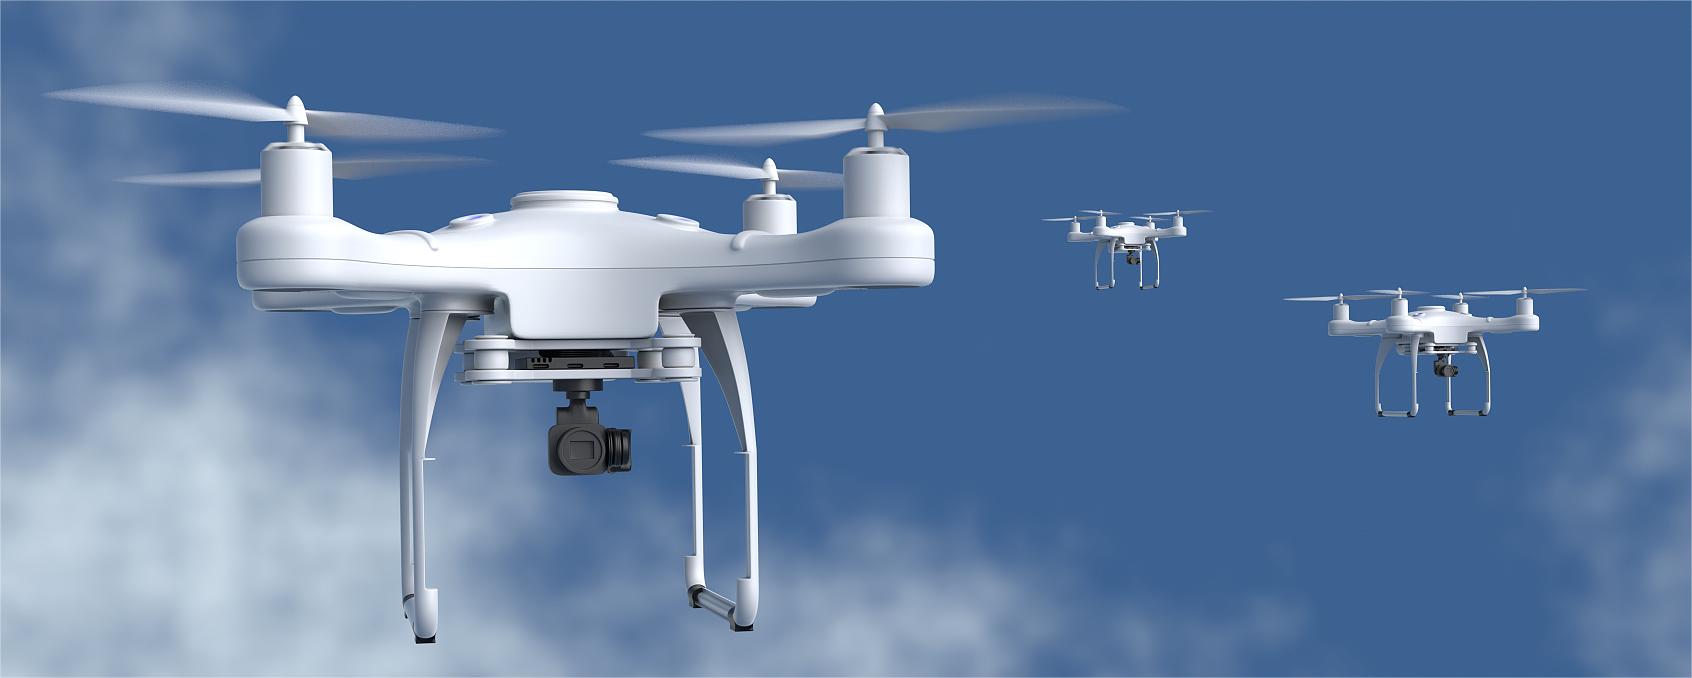
对无人机而言,惯性测量单元(IMU)扮演着“内耳”的角色——陀螺仪感知角速度,加速度计感受线加速度,二者共同为姿态解算与稳定控制提供最基础的物理依据。开源飞控PX4拥有庞大且活跃的开发者生态,它对IMU传感器的取舍迭代,直接映射出无人机姿态传感领域的技术演进方向。本文按芯片厂商分条梳理主流IMU方案的核心参数、优劣势与典型搭载飞控,并给出分场景选型对照与行业趋势判断。
一、TDK-InvenSense:消费级与工业级的双线主力
InvenSense并入TDK后,其IMU芯片成为PX4生态中应用范围最广的产品线,产品覆盖早期MPU系列、新一代ICM系列,以及面向严苛工况的IIM工业车规系列。
1. MPU经典系列(逐步退场)
型号 | 核心参数 | 优势 | 劣势 | 典型飞控 |
MPU6000 | 陀螺仪±250~2000°/s;加速度计±2~16g,2010年推出 | 技术成熟,社区资料海量;多机型实机验证,温漂表现稳定;批量采购成本低 | 噪声高于新一代器件;无FIFO水印中断;封装体积偏大;新项目不建议采用 | Pixhawk 1、Matek H743、Holybro Kakute |
MPU6500 | 量程与MPU6000一致 | MPU6000引脚兼容升级款;支持I2C;封装缩小至3×3mm,功耗更低 | 噪声改善有限;市场翻新件多;逐步被ICM系列替代 | Airmind MindPX-v2、乐迪PIX6 |
MPU9250 | 6轴IMU+内置AK8963磁力计;磁力计量程±4800μT | 单芯片输出9轴数据,省去外部磁力计布板走线,集成度高,过往普及率高 | 板载磁力计受芯片发热干扰;地磁温漂大;逐步被ICM-20948迭代替换 | Pixhawk 4 Pro、ThePeach、MRO X21 |
2. ICM新一代消费级主力
ICM系列是MPU的继任产品,在噪声、功耗与功能上全面升级,如今是多数PX4飞控的默认选型。
型号 | 核心参数 | 优势 | 劣势 | 典型飞控 |
ICM-20602 | 量程继承MPU6000 | 噪声优于MPU6000;功耗低,适配电池供电;3×3mm小封装,性价比突出 | 仅SPI,无I2C;无内置磁力计;量程中等,不适合极限高动态飞行 | Pixhawk 4、Pixhawk 5、Matek H743、Diatone Mamba |
ICM-20689 | 性能参数对齐ICM-20602 | Pixhawk 5平台大量实测验证,稳定性可靠 | 相较ICM-20602无明显差异化提升 | Pixhawk 5、Holybro Durandal、CUAV Nora |
ICM-20948 | 陀螺仪±250~2000°/s;加速度计±2~16g,9轴一体化 | 当前主流9轴方案;支持SPI/I2C,自带FIFO、DMP;地磁性能优于MPU9250,简化PCB设计 | 内置磁力计仍有干扰与温漂;高精度项目建议外接独立磁力计;功耗中等 | Pixhawk 4/5/6U、CUAV、Cube、Holybro |
ICM-42688P | 陀螺仪多档量程±15.125~2000°/s;加速度计±2~16g | PX4生态消费级综合性能最强6轴IMU;噪声极低,适配VIO视觉导航;支持多工作模式切换;2.5×3mm紧凑封装,FIFO与中断机制完善,新一代旗舰主IMU首选 | 价格高于ICM-20602;小封装对PCB布局要求高;超低噪声模式需稳定电源支撑;无内置磁力计 | Pixhawk 6C/6X、Holybro、CUAV X7+、ModalAI |
ICM-42670P | 量程与ICM-42688P保持一致 | PX4体系功耗最低IMU;适合做第二路冗余传感器,适配低功耗待机场景 | 噪声弱于ICM-42688P;性能有限,不宜作为飞行器主IMU | Pixhawk 6X(低功耗备用传感) |
ICM-45686 | 量程对标ICM-42688P | TDK新一代高性能6轴IMU;低噪声,性能对标入门级ADI工业芯片,功耗控制优秀 | 上市时间短,社区实测案例偏少;价格偏高,多用于高端飞控 | Pixhawk 6X、CUAV v6x/v25-super、Cube Orange Plus |
3. IIM-42652 / IIM-42653(工业/车规级)
规格:6轴工业车规IMU,SPI/I2C双接口,量程与噪声等级均对齐ICM-42688P,工作温度拓展至-40℃~+105℃。
优势:车规级可靠性,超宽温域;噪声看齐消费旗舰,适配农业、测绘、工业无人机等恶劣作业环境。
劣势:售价高于消费级ICM芯片,供货渠道偏少。
典型飞控:Pixhawk 5X/6X、CUAV v6x/v25、Ark v6x。
二、Bosch博世:主打抗振的中高端工业IMU
博世IMU的显著特色是部分型号采用陀螺仪、加速度计相互独立封装的双芯片方案,物理隔离带来出色的抗振动表现,尤其契合多旋翼高震动工况。
型号 | 接口 | 优势 | 劣势 | 典型飞控 |
BMI055 | SPI | 双芯片物理隔离,抗干扰强;工业级温度范围,长期运行稳定 | 双芯片占用PCB面积大;噪声不及BMI088,已被迭代替代 | Pixhawk 4、Pixhawk 5 |
BMI088 | SPI | PX4生态抗振动性能标杆IMU;分立封装隔绝旋翼高频振动;多旋翼、大桨距、固定翼通用,工业级可靠 | 双芯片布板占用空间大;功耗高于TDK消费级;价格更高;低振动场景下优势不突出 | Pixhawk 5X/6X/6C、Cube Orange、CUAV、Holybro Durandal |
BMI270 | SPI/I2C | 功耗表现优异,适配竞速、小型微型无人机;单芯片2.5×3mm小体积,配置即用 | 噪声弱于BMI088、ICM-42688P;动态性能一般;社区实测案例有限 | Holybro Kakute H7 v2、ModalAI VOXL2 |
三、ADI亚德诺:工业级与战术级高精度IMU
ADI产品定位高端战术、测绘科研场景,硬件精度拉满,代价是高功耗、高成本与较大体积。
型号 | 规格 | 优势 | 劣势 | 典型飞控 |
ADIS16448 | 10轴(3轴陀螺+3轴加速度+3轴磁力计+温度),SPI | 工业级可靠、宽温域;自带温度校准补偿,集成磁力计减少外围器件 | 功耗很高;价格昂贵;模块体积大;已被新一代1647x/1650x替代 | Pixhawk 4/5、Cube Yellow/Orange、CUAV Nora |
ADIS16470 | 6轴战术级,SPI | 陀螺仪噪声极低,适配高精度导航;战术级可靠性,内置温度补偿 | 功耗高;售价高昂;硬件体积大 | Pixhawk 6X、CUAV X7Pro |
ADIS16477 | 6轴战术级,SPI | 抗振能力较ADIS16470进一步优化;工业级可靠性,低噪声 | 高功耗;采购成本高;模块体积大 | 部分高端定制飞控 |
ADIS16497 | 6轴战术级,SPI | ADI旗舰IMU,PX4体系精度天花板;陀螺噪声极低;抗振强、宽温域,面向测绘INS组合导航 | 价格极高;功耗大;模块体积大;采购周期长 | 测绘科研类定制飞控 |
四、ST意法半导体:早期方案,现多用于备用
ST的IMU是初代Pixhawk时代的硬件方案,当前新项目已很少选用。
1. L3GD20(3轴陀螺仪)+ LSM303D(加速度计+磁力计)
优势:初代Pixhawk标准方案,验证充分;分离芯片可单独更换器件。
劣势:性能严重落后当代主流器件;噪声大、精度有限;双芯片占用PCB面积大,新项目不建议采用。
典型飞控:早期Pixhawk 1、Airmind MindPX-v2(现已淘汰)。
2. LSM9DS1
优势:单芯片9轴,节省布板空间;SPI/I2C双接口。
劣势:噪声偏高,性能有限;已被InvenSense 9轴方案全面替代;市场占有率低。
典型飞控:Emlid Navio2(树莓派扩展板)。
五、其他厂商的小众IMU方案
1. NXP FXAS21002C + FXOS8701CQ
优势:适配NXP硬件生态,SPI/I2C双接口。
劣势:性能表现中等,无明显突出亮点;仅面向NXP平台,市场份额很小。
典型飞控:NXP FMUK66-v3。
2. 村田Murata SCH16T(6轴工业高精度)
优势:工业高精度IMU,低噪声,支持高精度导航;体积较ADI模块更小。
劣势:功耗高于TDK消费级IMU;售价高;供货渠道有限;PX4社区资料少于TDK、博世。
典型飞控:CUAV X25-super、Ark FMU-v6x。
六、分应用场景选型对照表
应用场景 | 首选IMU | 备选器件 | 选型逻辑 |
通用消费飞控 | ICM-20948 | ICM-20602 | 9轴一体化,综合性价比优秀 |
高性能旗舰飞控 | ICM-42688P | ICM-45686 | 极低噪声,功耗控制优异 |
高振动多旋翼(大桨) | BMI088 | ADIS16477 | 振动鲁棒性最强 |
竞速/小型微型无人机 | BMI270 | ICM-42670P | 超低功耗,封装小巧 |
工业测绘/高精度INS | ADIS16497 | ADIS16470 | 精度等级最高,支持宽温工作 |
低成本入门机型 | ICM-20602 | MPU6000 | 成本控制优先 |
飞控低功耗备用IMU | ICM-42670P | BMI270 | 功耗指标最优 |
车规/工业严苛环境 | IIM-42652/42653 | ADIS16448 | 宽温域,工业车规可靠性 |
七、PX4飞控IMU行业发展趋势
1. 战术级IMU向下普及。测绘、物流等工业需求持续增长,ADIS1647x、1657x等战术级传感器逐步出现在商用飞控硬件;PX4社区持续迭代对应驱动,印证市场对高精度IMU的强烈需求。
2. 消费级与工业级技术相互融合。ICM-45686、IIM-42653代表新的产品方向:继承消费芯片小型化、低功耗优势,同时借助BalancedGyro™等技术实现工业级可靠性,兼顾成本与恶劣环境适应能力。
3. 多IMU冗余、故障检测成为高端硬件标配。CUAV X25-super的非相似冗余、V6X平台的三重IMU架构说明:高端工业无人机已不再依赖单颗IMU完成姿态感知;PX4软件层面也在不断完善多传感器融合与故障识别自动切换算法。
4. 传统老器件加速退场,ICM-42688P成为新一代标杆。MPU6000、L3GD20等老款芯片已不适合新开发项目;Pixhawk 6X发布后,ICM-42688P成为绝大多数全新飞控的6轴主IMU。
5. BMI088牢牢占据强振动场景刚需位置。针对多旋翼、大桨距带来的高频振动环境,BMI088物理隔离架构几乎无可替代。
6. ICM-20948占据中端主流市场。9轴一体化设计、均衡的成本性能,让ICM-20948在中端飞控市场拥有最高的市场覆盖率。
文章来源于:www.ssrt.com.cn,转载请注明出处.